創科資訊 Trunk Studio
選單

PROJECT EXPERIENCE

無人機隊管理:整合任務、影像與設備狀態

把真實場域限制轉為任務規劃與操作介面,串接地圖、即時影像及機身資訊。

AT A GLANCE

先了解這個專案。

原本的問題

多個載具的任務、影像與設備狀態需要整合,操作也受現場環境與連線條件限制。

公開介紹的工作範圍

  • 任務規劃介面
  • 地圖與設備整合
  • 即時影像串流
  • 連線韌性規劃

可參考的經驗

用地圖區域、限制參數與資訊分區協助任務規劃,並將不穩定連線納入架構考量。

繼續閱讀背景與工程選擇
合作對象
無人機與智能機器人業者(匿名案例)
專案領域
連網產品與數位服務
重點工作
任務規劃介面地圖與設備整合即時影像串流連線韌性規劃
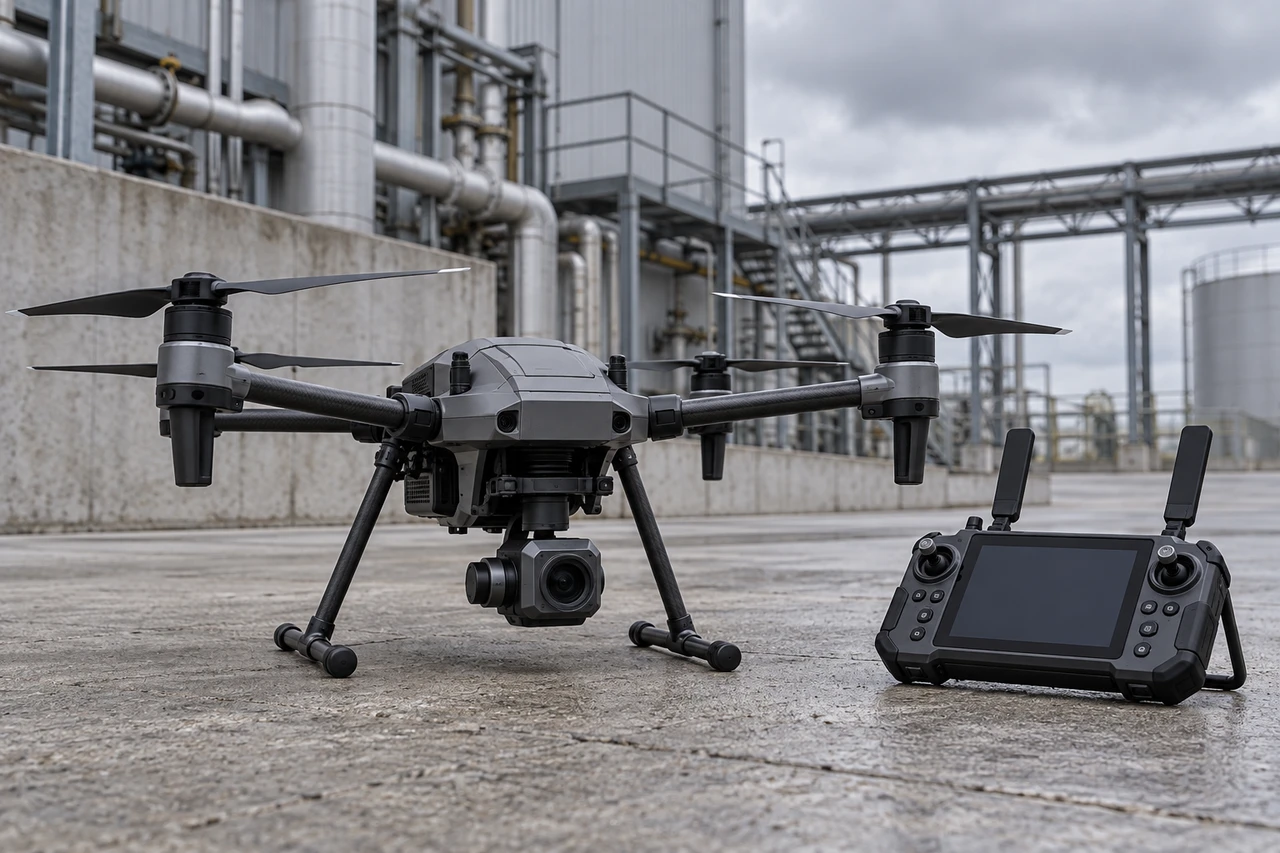
工業巡檢無人機與控制設備的情境示意
工業巡檢無人機與控制設備|重新生成的情境示意

01 / 背景與目標

場域需求:從單機操作走向機隊管理

客戶提供無人機及智能商用機器人解決方案。原案例的機隊管理系統讓使用者透過行動設備操作多個無人機、接收可見光與熱影像,並回應企業安控與巡檢等場域需求。

02 / 挑戰與決策

設計挑戰:將物理限制帶入任務規劃

飛行器在真實環境中受到高度、電量與移動能力限制。創科需協調二維地圖上的操作直覺,與三維場域中的任務條件。

介面透過顏色區分飛行區、禁航區、限高及限低區,支援多邊形區域、速度與高度參數,讓操作員規劃路徑並處理異常路徑。
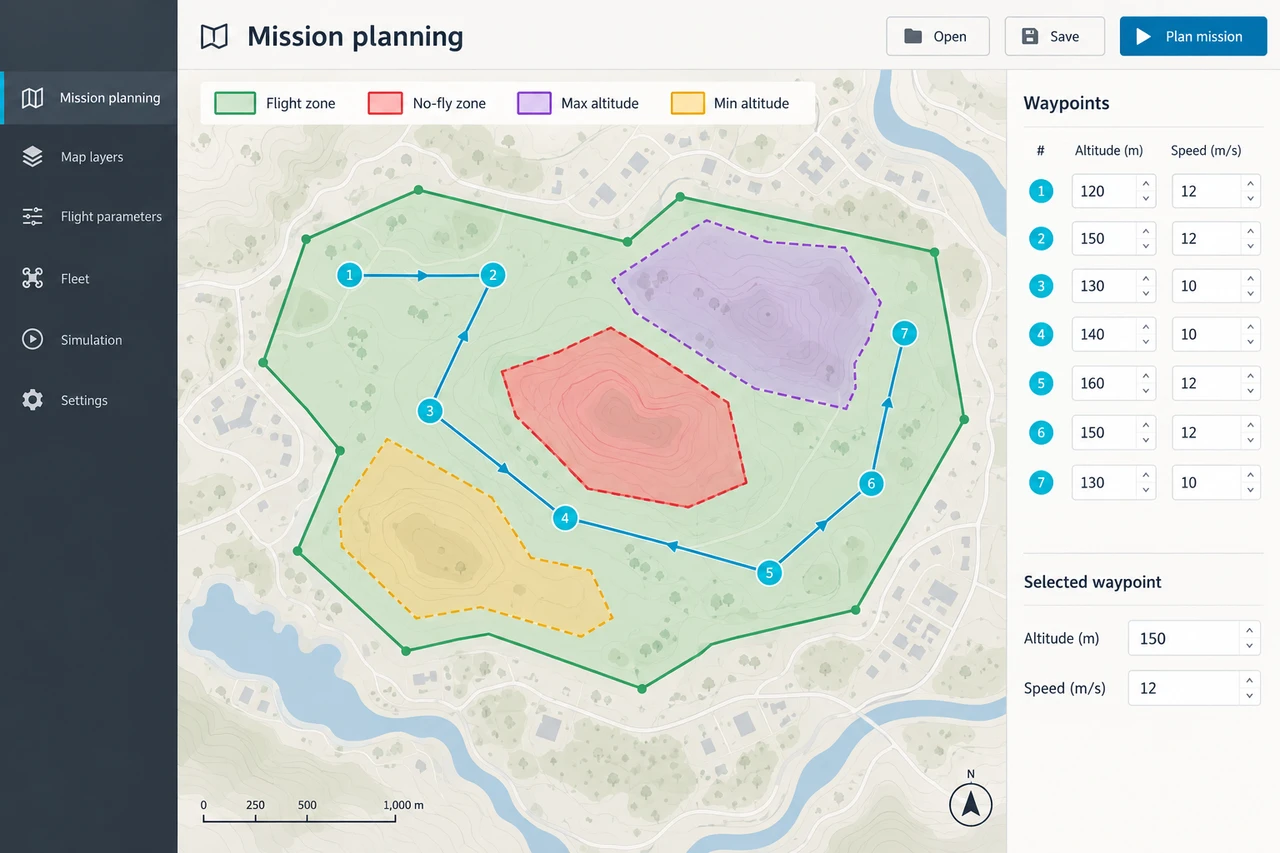
以綠色飛行區、紅色禁航區、紫色限高區及黃色限低區規劃航點、高度與速度的示意介面
圖 1重新繪製的任務規劃示意:保留區域分類、航點、高度與速度資訊,非客戶實際介面。查看原圖 ↗

03 / 整合與實作

資訊整合:讓操作員理解即時狀態

高度、傾角、電量與影像會在飛行期間持續更新。創科透過資訊排序與畫面分區,將路線、監控畫面及機體狀態整理到同一儀表板,協助操作員掌握任務情境。

原案例也描述影像串流與視覺分析的整合情境;客戶的無人機及 AI 技術背景,不等同於所有模型與飛控技術皆由創科開發。
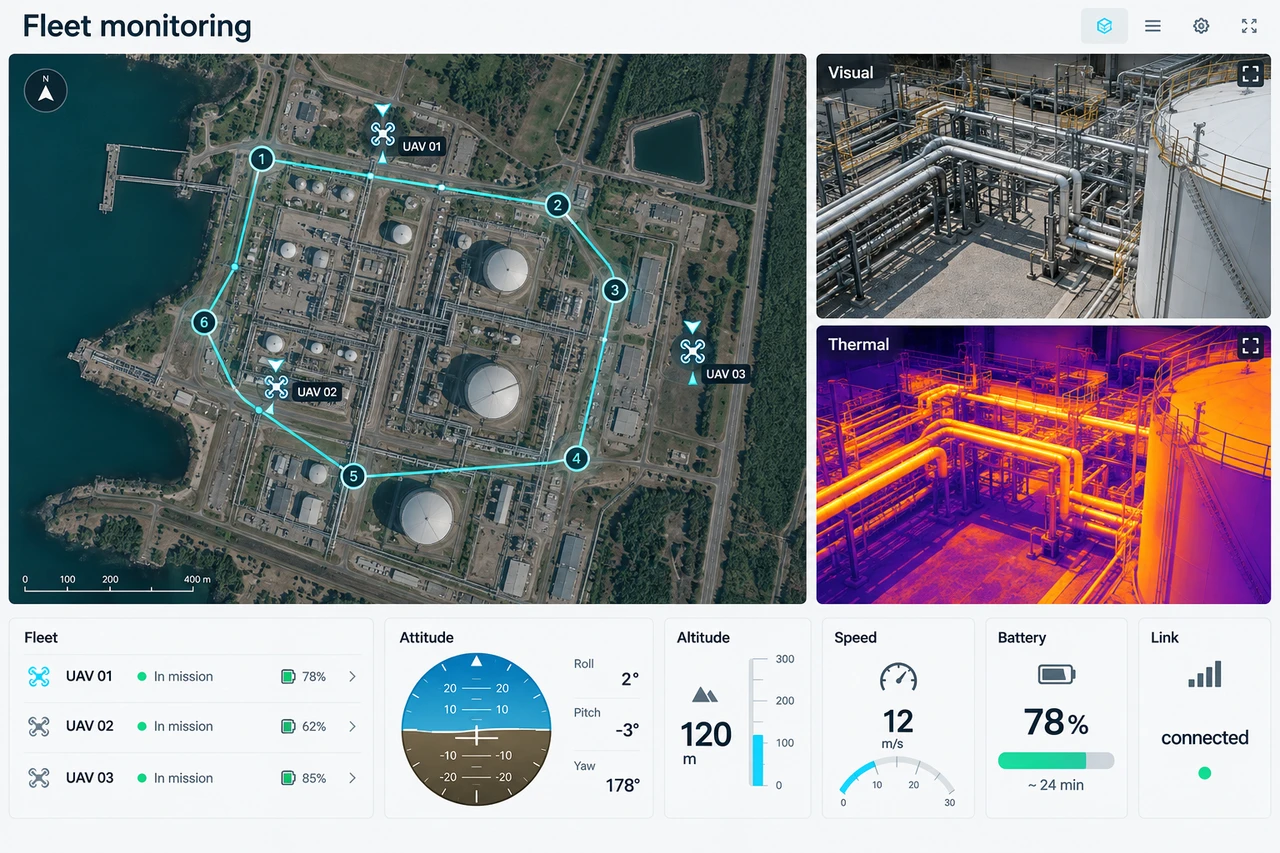
同時呈現機隊路線、可見光與熱影像、姿態、高度、速度、電量及連線狀態的示意儀表板
圖 2重新繪製的監控示意:整合路線、即時影像與機體狀態,非客戶實際介面。查看原圖 ↗

04 / 交付與範圍

可靠性考量與公開範圍

遠距控制需面對無線訊號不穩。原案例將容許連線中斷、恢復後繼續相關任務列為系統架構的重要考量。

公開資料可支持任務介面、資訊整合與連線設計的敘述,但未提供部署機隊規模、模型準確率或巡檢效率的量化驗收數據。

延伸情境圖片 1 張
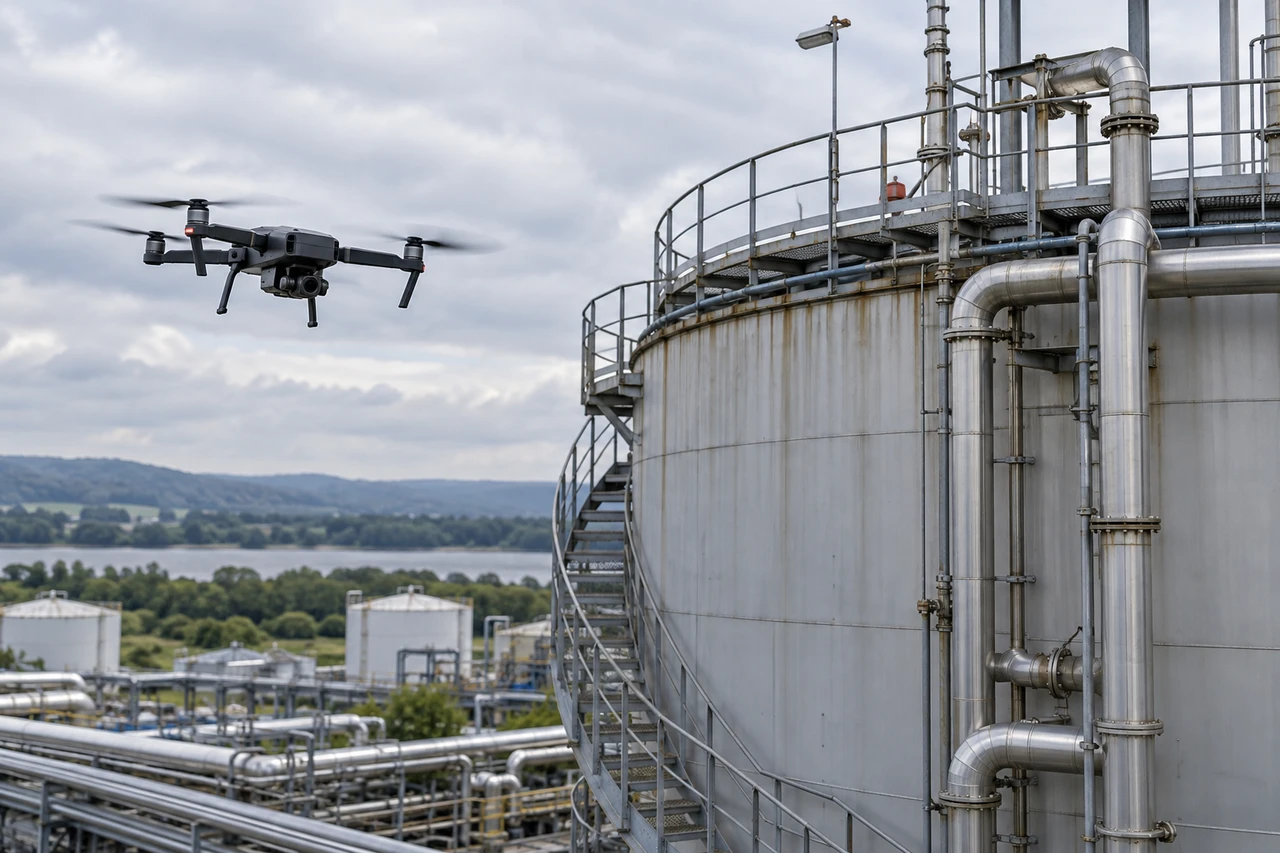
無人機工業設施巡檢的情境示意
無人機工業設施巡檢|重新生成的情境示意查看原圖 ↗

ABOUT THIS STORY

本案例以匿名方式分享產品設計與工程整合經驗。圖片為應用情境示意,非客戶現場或實際產品。

HOW WE CAN HELP

您的團隊也面對類似問題?

設備、App 與雲端各自運作,使用體驗難以連貫?

從使用者在現場的操作出發,整理裝置連線、資料流與服務邊界,讓介面、設備及雲端能協同運作。

相關服務智慧產品與雲端開發了解合作內容 →

一起討論您的產品與整合需求。

與創科聯絡